punto común:
La tecnología del servomotor de CA se basa en la aplicación de tecnología de convertidor de frecuencia, que imita el método de control del motor de CC mediante el método PWM sobre la base del servocontrol del motor de CC. Por lo tanto, el servomotor de CA debe tener el paso de conversión de frecuencia: la conversión de frecuencia consiste en rectificar primero la alimentación de CA de 50 o 60 Hz en alimentación de CC y luego invertirla en una forma de onda de frecuencia ajustable similar al seno y el coseno mediante varios tiristores de compuerta controlables (IGBT, IGCT) a través de la modulación de frecuencia portadora y PWM. Dado que la frecuencia es ajustable, la velocidad del motor de CA se puede ajustar en consecuencia (n=60f/p, n es la velocidad, f es la frecuencia y p es el número de polos). Como fabricante profesional de servomotores, Weichida se compromete a proporcionar servomotores de CA de alta calidad con excelente rendimiento y estabilidad para satisfacer diversas necesidades industriales.
Diferentes puntos:
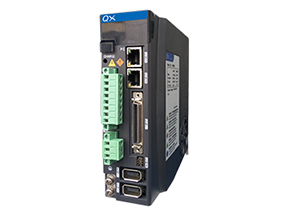
Los servoaccionamientos y los convertidores de frecuencia son dos tipos de sistemas de control que cumplen propósitos únicos en el sector industrial. Mientras que los convertidores de frecuencia se usan comúnmente en el control de transmisión de energía, los servoaccionamientos se usan en aplicaciones de control de movimiento que exigen alta precisión y rendimiento.
Una de las diferencias clave entre los dos es su capacidad de sobrecarga. Los servoaccionamientos suelen tener una capacidad de sobrecarga triple, lo que les permite superar el par de inercia de la carga en el arranque. Por el contrario, los convertidores de frecuencia normalmente solo permiten una sobrecarga de 1.5-veces.
Otra diferencia importante es la precisión del control. Los servosistemas proporcionan una precisión de control mucho mayor que los convertidores de frecuencia. La precisión de control de un servomotor generalmente está garantizada por el codificador rotatorio al final del eje del motor. Algunos servosistemas tienen una precisión de control de hasta 1:1000.
Los escenarios de uso de los dos sistemas también son muy diferentes. Los convertidores de frecuencia son los más adecuados para aplicaciones que requieren soluciones de bajo costo sin requisitos de rendimiento exigentes. Los servoaccionamientos, por otro lado, están diseñados para cumplir con aplicaciones que requieren alta precisión, alto rendimiento y alta capacidad de respuesta.
Cuando se trata de servomotores domésticos, el rendimiento de aceleración y desaceleración varía según la carga y la inercia. En condiciones sin carga, los servomotores suelen tardar menos de 20 ms en acelerar desde un estado estático a 2000 r/min. Generalmente, el tiempo de aceleración del motor es mayor cuando la inercia del eje del motor es mayor.
En resumen, los servoaccionamientos y los convertidores de frecuencia tienen distintas capacidades y características de rendimiento. Los servoaccionamientos son los más adecuados para aplicaciones de control de movimiento que requieren alta precisión y rendimiento, mientras que los convertidores de frecuencia son los más adecuados para aplicaciones de control de transmisión de potencia que priorizan el bajo costo. Tener una comprensión clara de estas diferencias puede ayudar a los usuarios a elegir el sistema apropiado para sus necesidades específicas.