笔记本组装 Ensamblaje de portátiles
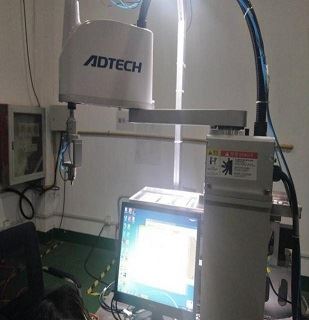
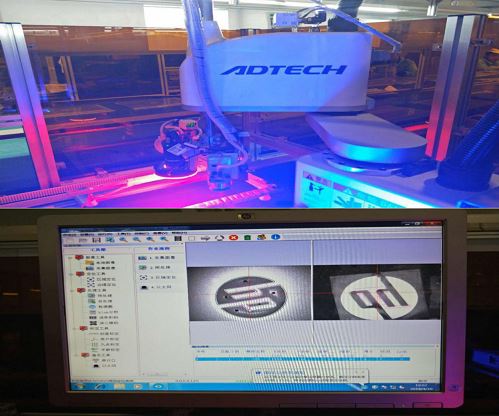
Nombre: | Ajuste de doble visión con LOGOTIPO para portátiles | ||
Modelo: | AR5215 | Número de robot: | 1 |
Equipamiento periferico: | AVS3200 | Número de equipos periféricos: | 1 |
Latido de la eficiencia: | Eficiencia de toda la línea12s | Precisión del equipo de la máquina: | ±0.025mm |
Ahorre mano de obra: | 2 personas | Tipo de cliente: | Los integradores se enfrentan a terminales empresariales |
Introducción al proyecto: | 1. 1. Proceso básico: tome el LOGOTIPO en la posición de alimentación fija y corte el adhesivo en la estación de corte de adhesivo. Después de despegar el adhesivo, el LOGOTIPO no está plano en la boquilla (afectará la precisión de la fotografía de la cámara flip-chip) y luego descargue el material en la plataforma secundaria. Use una abrazadera de succión rígida para tomar fotografías con la cámara estática flip-chip, use las coordenadas de los puntos obtenidos de las imágenes para construir una herramienta dinámica, vaya al punto de descarga, use la cámara dinámica montada en el J4 eje para tomar fotografías y ubicar la posición de ajuste de la cubierta del portátil, use la herramienta integrada Voltear la cámara para ubicar el punto de ajuste. | ||
Ventajas del equipo: | 1. Ahorre mano de obra y mejore la eficiencia de producción. 2. La tasa de aprobación de los materiales entrantes (cubierta de la computadora portátil) puede tener un efecto de inspección visual, que es más preciso que la inspección manual. 3. La estabilidad y la precisión son más altas que las del ajuste manual. | ||
Imágenes de producción de equipos (con video en vivo) | |||
| |||
药机设备包装 Embalaje de equipos farmacéuticos
Nombre: | Envasado de líquidos orales para equipos médicos | ||
Modelo: | AR4215,AR5215,AR6520,AR81030 | Número de robot: | 4 |
Equipamiento periferico:: | plantilla de garra | Número de equipos periféricos: | 4 |
Latido de la eficiencia: | 50 veces/minuto | Precisión del equipo de la máquina: | ±0.05mm |
Ahorre mano de obra: | 2 personas | Tipo de cliente: | Los agentes se enfrentan a los fabricantes de equipos. |
Introducción al proyecto: | La línea de montaje transporta el líquido oral en secuencia, y el líquido oral llega al sensor de nivel de recogida-para dar al robot SCARA una señal de agarre. El robot corre al nivel de recogida-para agarrar y luego se mueve a la posición de empaque de la placa de indexación y la coloca en la caja de empaque. | ||
Ventajas del equipo: | 1. Comparar la introducción y la flexibilidad del diseño mecánico y el montaje de equipos de coordenadas cartesianas. 2. El equipo tiene alta precisión y la eficiencia del boxeo de medicamentos aumenta en un 20 por ciento.
| ||
Imágenes de producción de equipos (con video en vivo) | |||
| |||
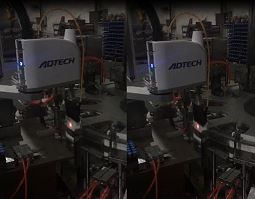
机器人振动盘取料 Robot de recuperación de placas vibratorias
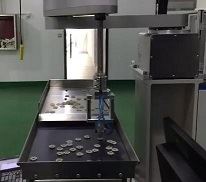
Nombre: | Recuperación de placas vibratorias robot SCARA | ||
Modelo: | AR6520 | Número de robot: | 1 |
Equipamiento periferico: | AVS3200Sistema de visión | Número de equipos periféricos: | 1 |
Latido de la eficiencia: | 60 piezas/minuto | Precisión del equipo de la máquina: | ±0.025mm |
Ahorre mano de obra: | 1 人 | Tipo de cliente: | Integradores |
Introducción al proyecto: |
1. El manipulador actúa como servidor, la placa vibratoria vibra y luego la cámara toma fotografías para identificar cuáles se pueden agarrar y luego envía la posición al robot. Después de que el robot recibe los datos, va a la posición de destino para recoger el material y lo coloca en una posición fija. Envíe una señal a la computadora host y envíe una señal de finalización a la computadora host después de que se hayan tomado todos los puntos de recuperación. | ||
Ventajas del equipo: | 1. El tiempo takt de la eficiencia del equipo aumenta en un 10 por ciento. 2. Ahorre 1 persona en la estación de trabajo, recupere el costo en 2 años y use el equipo por más de 5 años. | ||
Imágenes de producción de equipos (con video en vivo) | |||
| |||