

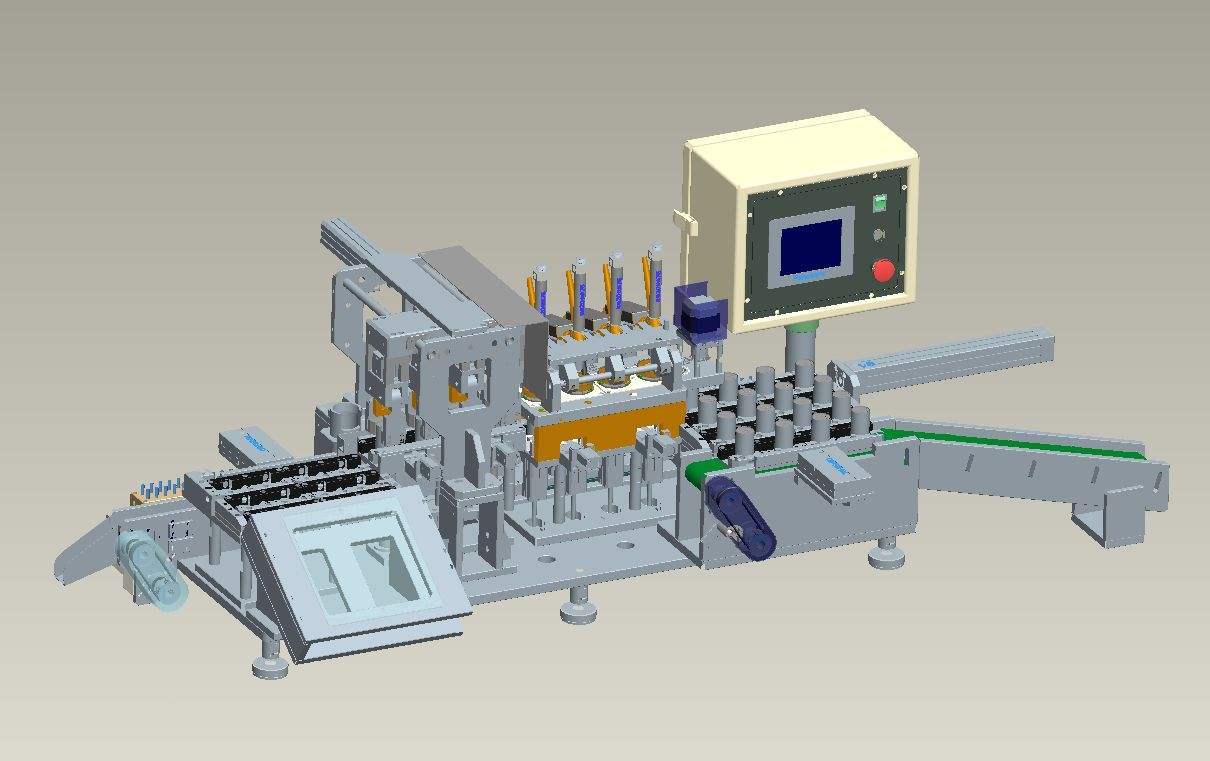
El control de movimiento es uno de los núcleos en el campo del control industrial, que juega un papel muy importante en la impresión, el embalaje, el montaje y otros escenarios industriales. El control de movimiento se originó a partir del control del motor, la tarea del control del motor es controlar un solo par motor, velocidad, posición y otros parámetros, para que el motor complete la acción especificada. El control de movimiento se basa en el control del motor para lograr el control de múltiples motores, el sistema de control de movimiento coordina automáticamente múltiples motores para completar el movimiento especificado. La aplicación de un sistema de control de movimiento complejo y preciso no solo reduce en gran medida el costo de producción, sino que también reduce la ocurrencia de errores de operación en el procesamiento y mejora la calidad de los productos. Hoy en día, con el rápido desarrollo de la tecnología de automatización de la producción industrial, una variedad de sistemas de control de movimiento se utilizan ampliamente en la industria logística y en las grandes líneas de montaje.
El brazo robótico que aparece con frecuencia en nuestra visión es el eslabón más crítico del sistema de control de movimiento para ayudar a la producción industrial. En la actualidad, el brazo robótico más avanzado del mundo tiene 7 articulaciones sin engranajes, cada motor impulsa un movimiento articular. Cuando el manipulador está en funcionamiento normal, el sistema de control de movimiento coordina siete motores al mismo tiempo, de modo que el manipulador puede agarrar fácilmente objetos en cualquier posición del espacio. No solo eso, puede realizar otras funciones complejas, incluso puede ayudar a las personas a limpiar o tocar un instrumento.
Hace unos años, los robots de barrido explotaron en Internet como un epítome del control de movimiento. El sistema de control de movimiento impulsará el motor para realizar diferentes acciones, de modo que el robot pueda completar la tarea de manera eficiente. En la fábrica, el brazo robótico se usa ampliamente en la línea de ensamblaje, en la línea de ensamblaje de fabricación de automóviles, el brazo robótico puede levantar fácilmente decenas de kilogramos o incluso cientos de kilogramos de piezas para completar la soldadura y el ensamblaje. Podemos ver que los sistemas de control de movimiento no solo se utilizan en la industria, sino también en nuestras vidas.
Para comprender el sistema de control de movimiento, es necesario centrarse en los ejecutores del comando de movimiento: el motor. La mayoría de los motores utilizados en el sistema de control de movimiento son motores paso a paso y servomotores. El siguiente Xiaobian presentará brevemente los dos tipos de motores.
Motor de 1 paso
El motor paso a paso puede transformar la señal de pulso de entrada en desplazamiento angular, en el funcionamiento normal del motor paso a paso, la velocidad del motor, la posición, la velocidad positiva o negativa solo depende de la frecuencia y la cantidad de señales de pulso, y no se ve afectada por el cambio de carga . Cuando el controlador del motor paso a paso recibe una señal de pulso, impulsa el motor paso a paso para que gire en un ángulo fijo en la dirección establecida. Se llama "ángulo de paso", y su rotación se realiza paso a paso, un paso a la vez, y de ahí el nombre del motor hijastro.
2 servomotores
El servomotor convierte la señal eléctrica recibida en la salida de desplazamiento angular en el eje del motor. El controlador del servomotor controla la electricidad trifásica para formar un campo electromagnético, y el rotor gira bajo la acción del campo magnético. El codificador del servomotor retroalimenta la señal al controlador, y el controlador ajusta el ángulo de rotación del rotor de acuerdo con la comparación entre el valor de retroalimentación y el valor objetivo.
Comparación de dos tipos de motores
1. Diferentes métodos de control
El motor paso a paso adopta un control de bucle abierto, el servomotor adopta un control de bucle cerrado, la diferencia entre los dos métodos de control es que el control de bucle cerrado comparará el valor objetivo y el valor real, ajustará la posición del motor, en comparación con la precisión de control de El servomotor es mejor que el motor paso a paso.
2. Precisión de control diferente
Cuantas más fases tenga el motor paso a paso, mayor será su precisión. El motor de {{0}}fase tiene un costo bajo, pero la vibración es grande a baja velocidad y el par cae rápidamente a alta velocidad. El motor de fase 5-tiene una vibración pequeña y un buen rendimiento a alta velocidad, que es entre un 30 y un 50 por ciento más alto que la velocidad del motor de fase 2-, e incluso puede reemplazar el servomotor en algunas ocasiones. El servomotor tiene su propio codificador, cuanto mayor sea la escala del codificador, mayor será la precisión. En general, la precisión del servomotor es equivalente al ángulo de paso del motor paso a paso de 0,036 grados, por supuesto, no hay un ángulo de paso tan pequeño del motor paso a paso, el ángulo de paso del motor paso a paso general es 1,8, el anterior es solo una metáfora, por lo tanto, en la implementación del control de movimiento de alta precisión, el rendimiento del servomotor va mucho más allá del motor paso a paso.
3. Diferentes características de baja frecuencia
A diferencia de los servomotores, los motores paso a paso utilizan tecnología de amortiguación o tecnología de subdivisión para superar el fenómeno de vibración de baja velocidad a baja velocidad. El motor paso a paso a baja velocidad todavía es propenso al fenómeno de vibración, y el servomotor, sin importar a alta o baja velocidad, no aparecerá como fenómeno de vibración.
4. Rendimiento deportivo diferente
Motor paso a paso para control de bucle abierto, la frecuencia de arranque es demasiado alta o la carga es demasiado grande para causar el fenómeno de pérdida de paso, la velocidad de parada es demasiado alta y fácil de sobrepasar el fenómeno, servomotor para control de bucle cerrado, servoaccionamiento puede muestrear directamente la retroalimentación señal del lazo de velocidad interno formado por el codificador del motor y el lazo de posición, generalmente no aparecerá un fenómeno de pérdida de paso o sobreimpulso.
5. La velocidad varía en consecuencia
El motor paso a paso tarda cientos de milisegundos en acelerar de la velocidad estática a la de trabajo, mientras que el servomotor generalmente solo tarda unos pocos milisegundos, lo que puede usarse para ocasiones de control que requieren un arranque y una parada rápidos.
De la comparación anterior, el servomotor es mejor que el motor paso a paso en muchos aspectos del rendimiento, ¿no somos nosotros en la selección del modelo de motor cuando todos los servomotores están en línea? No es así, el precio del servomotor será mucho más alto que el motor paso a paso, el motor paso a paso vencerá al servomotor en términos de rendimiento de costos, después de dominar las características de los dos motores, de acuerdo con las diferentes necesidades, es particularmente importante elegir el tipo correcto de motor.
Los sistemas de control de movimiento no solo se componen de motores y variadores, sino que más importante que ellos es el control, los esquemas de control o los algoritmos que coordinan el movimiento de múltiples motores. Por ejemplo, hay un sistema de movimiento en el que una plataforma giratoria impulsada por dos motores se llena de película, de modo que la película se puede desenrollar de una plataforma giratoria a otra a una velocidad establecida sin romperse. En el proceso de bobinado de la película, el diámetro de bobinado de las dos placas giratorias cambiará constantemente. Para garantizar que la película no se rompa y cumpla con la velocidad de bobinado de película especificada, es necesario ajustar constantemente la velocidad de los dos motores. En este caso, se necesita un algoritmo PID para realizar un control de circuito cerrado, de modo que el valor de retroalimentación del objeto controlado: la tensión afecte la velocidad del motor. De esta manera, confiando en el rendimiento de respuesta rápida del servomotor, la velocidad se reduce cuando la tensión es demasiado grande y la velocidad se acelera cuando la tensión es demasiado pequeña. Bajo un ajuste constante, la tensión y la velocidad de bobinado de la película cumplen con los requisitos.
Además del algoritmo PID, el algoritmo de complemento de diferencia de movimiento también se utiliza en el sistema de control del manipulador con 6 grados de libertad o incluso 7 grados de libertad para garantizar que el manipulador se desplace hasta la posición especificada. La calidad del esquema del sistema de control de movimiento determina si el sistema es seguro y confiable, y si la eficiencia es alta. Tener una excelente capacidad de diseño de programas nos hará más competitivos.