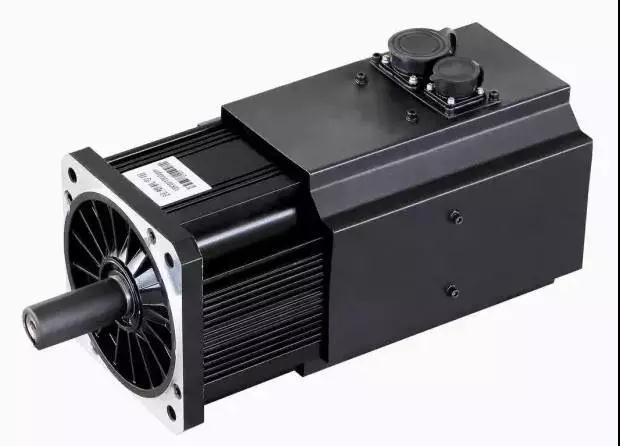
1. ¿Cómo elegir correctamente el servomotor y el motor paso a paso?
Respuesta: Depende principalmente de la situación específica de la aplicación, simplemente para determinar: la naturaleza de la carga (como carga horizontal o vertical, etc.), par, inercia, velocidad, precisión, requisitos de aceleración y desaceleración, requisitos de control superior (como Interfaz de puerto y requisitos de comunicación), el modo de control principal es el modo de posición, par o velocidad. La fuente de alimentación es fuente de alimentación de CC o CA, o fuente de alimentación de batería, rango de voltaje. En base a esto, se puede determinar el modelo del motor y el variador o controlador correspondiente.
2. ¿Motor paso a paso o sistema de servomotor?
Respuesta: De hecho, qué tipo de motor debe seleccionarse según la aplicación específica, cada uno tiene sus propias características.
3. ¿Cómo usar el controlador de motor paso a paso?
R: Según la corriente del motor, utilice un controlador mayor o igual a esta corriente. Si se requiere baja vibración o alta precisión, se pueden usar actuadores de subdivisión. Para motores de par grande, utilice un accionamiento de alto voltaje en la medida de lo posible para obtener un buen rendimiento a alta velocidad.
4.2 ¿Cuál es la diferencia entre fase y 5-motor paso a paso de fase y cómo elegirlo?
R: El motor de 2-fase tiene un costo bajo, pero la vibración es grande a baja velocidad y el par cae rápidamente a alta velocidad. El motor de fase 5-tiene menos vibración y un buen rendimiento a alta velocidad, que es entre un 30 y un 50 por ciento más alto que la velocidad del motor de fase 2-. Puede reemplazar el servomotor en algunas ocasiones.
5. ¿Cuándo elegir el sistema servo de CC y cuál es la diferencia entre este y el servo de CA?
R: Los servomotores de CC se dividen en motores sin escobillas y sin escobillas.
El motor del cepillo tiene bajo costo, estructura simple, gran par de arranque, amplio rango de velocidad, fácil control, necesita mantenimiento, pero mantenimiento conveniente (escobilla de carbón), interferencia electromagnética, requisitos ambientales. Por lo tanto, se puede utilizar en aplicaciones civiles e industriales sensibles a los costos.
El motor sin escobillas es de tamaño pequeño, peso ligero, salida grande, respuesta rápida, alta velocidad, inercia pequeña, rotación suave y par estable. El control es complejo, fácil de realizar inteligente, su modo de conmutación electrónica es flexible, puede ser conmutación de onda cuadrada o conmutación de onda sinusoidal. Motor sin mantenimiento, alta eficiencia, baja temperatura de funcionamiento, la radiación electromagnética es muy pequeña, larga vida útil, se puede utilizar en una variedad de entornos.
El servomotor de CA también es un motor sin escobillas, dividido en motor síncrono y asíncrono, el control de movimiento actual generalmente se usa como motor síncrono, su rango de potencia es grande, puede generar mucha potencia. Gran inercia, baja velocidad máxima de rotación y con el aumento de potencia disminuyó rápidamente. Por lo tanto, es adecuado para la aplicación de baja velocidad y funcionamiento suave.
6. ¿A qué se debe prestar atención al usar el motor?
R: Se deben realizar las siguientes comprobaciones antes de encender y ejecutar:
1) Si el voltaje de la fuente de alimentación es apropiado (es probable que un sobrevoltaje cause daños al módulo del controlador); Para la entrada de CC, la polaridad positiva/- no debe ser incorrecta, ya sea que el modelo de motor o el valor establecido de corriente en el controlador del variador sean apropiados (no demasiado grandes al principio);
2) La línea de señal de control es confiable, es mejor considerar el problema de blindaje en el sitio industrial (como el uso de par trenzado);
3) No conecte todos los cables que deben conectarse al principio, solo conecte el sistema más básico y luego conéctelo gradualmente después de que funcione bien.
4) Asegúrese de averiguar el método de conexión a tierra o utilice una conexión de aire flotante.
5) Dentro de la media hora después del inicio de la operación, observe de cerca el estado del motor, por ejemplo, si el movimiento es normal, el sonido y la temperatura aumentan, e inmediatamente detenga la máquina para ajustarla si encuentra algún problema.
7. Cuando el motor paso a paso arranca y funciona, a veces no se mueve o se mueve en su lugar y, a veces, pierde el paso cuando funciona. ¿Cuál es el problema?
En general, los siguientes aspectos deben ser considerados para la inspección:
1) Si el par motor es lo suficientemente grande para impulsar la carga, por lo que generalmente recomendamos a los usuarios que elijan el motor con un par 50 por ciento ~ 100 por ciento mayor que la necesidad real al seleccionar el tipo, porque el motor paso a paso no puede funcionar sobre el la carga, aunque sea instantánea, provocará la pérdida de paso, parada grave o movimiento repetido irregular en el lugar.
2) Whether the current of the input stepping pulse from the upper controller is large enough (generally >10mA) para hacer que el acoplamiento óptico se conduzca de manera estable y si la frecuencia de entrada es demasiado alta para recibirla. Si el circuito de salida del controlador superior es un circuito CMOS, también se debe seleccionar el controlador de entrada CMOS. La capacitación en tecnología de Wechat merece su atención.
3) Si la frecuencia de arranque es demasiado alta, si el proceso de aceleración se establece en el procedimiento de arranque, lo mejor es acelerar desde la frecuencia de arranque especificada del motor hasta la frecuencia establecida, incluso si el tiempo de aceleración es muy corto, de lo contrario puede ser inestable, o incluso en estado inactivo.
4) Cuando el motor no se fija correctamente, a veces ocurre esta condición, lo cual es normal. Porque, de hecho, provoca una fuerte resonancia del motor y conduce al estado de desfase. El motor debe estar fijo en su lugar.
5) Para el motor de 5-fase, si la conexión de fase es incorrecta, el motor no funcionará.
8. Quiero controlar el servomotor directamente a través de la comunicación. ¿Es eso posible?
Sí, pero también más conveniente, solo la velocidad del problema, ya que la velocidad de respuesta no es un requisito demasiado alto de la aplicación. Si se requieren parámetros de control de respuesta rápida, es mejor usar una tarjeta de control de movimiento servo, generalmente tiene DSP y un circuito de procesamiento lógico de alta velocidad, para lograr un control de movimiento de alta velocidad y precisión. Como aceleración S, interpolación multieje, etc.
9. ¿Qué hay de la fuente de alimentación conmutada para sistemas de motor paso a paso y de CC?
Por lo general, es mejor no hacerlo, especialmente para motores de torque grande, a menos que la fuente de alimentación de conmutación sea más del doble de la potencia requerida. Porque, cuando el motor funciona, es una gran carga inductiva, que formará un alto voltaje instantáneo en el extremo de la fuente de alimentación. El rendimiento de sobrecarga de la fuente de alimentación conmutada no es bueno, protegerá y su rendimiento de regulación de voltaje de precisión no es necesario, a veces puede causar daños a la fuente de alimentación conmutada y al controlador. Una fuente de alimentación de CC que se puede cambiar con un anillo convencional o un transformador tipo R.
10. ¿Puede controlar el motor paso a paso con un voltaje de CC de ± 10 V o 4 ~ 20 mA?
Sí, pero se requiere otro módulo de conversión.
11. Hay un servomotor con retroalimentación de codificador. ¿Se puede controlar solo con un servoaccionamiento con puerto de medición de velocidad?
Sí, debe estar equipado con un encoder para el módulo de señal de la máquina de medición de velocidad.
12. ¿Se puede desarmar la parte de la placa de código del servomotor?
Está prohibido desmontar, porque el chip de cuarzo en la placa de código es fácil de romper, y después de entrar en el polvo, no se garantizará la vida y la precisión, y se requiere mantenimiento profesional.
13. ¿Se pueden desarmar motores paso a paso y servo para mantenimiento o modificación?
No, es mejor dejar que lo haga el fabricante. Después de desmontarlo, es difícil volver a instalarlo sin un equipo profesional. No se puede garantizar el espacio entre el estator del motor. El rendimiento del material de acero magnético se destruye e incluso causa pérdida magnética, el par motor disminuye considerablemente.
14. ¿Puede el servocontrolador detectar el cambio de carga externa?
Detener, devolver o mantener un cierto empuje para seguir cuando se encuentre la resistencia establecida.
15. ¿Puedo usar un variador o motor doméstico con un motor o variador extranjero de alta calidad?
En principio, es posible, pero solo se puede usar después de aclarar los parámetros técnicos del motor; de lo contrario, reducirá en gran medida el debido efecto e incluso afectará la operación y la vida a largo plazo. Lo mejor es consultar al proveedor antes de decidir.
16. ¿Es seguro accionar el motor con una tensión de alimentación de CC superior a la tensión nominal?
Normalmente, esto no es un problema, siempre que el motor funcione dentro de los límites de velocidad y corriente establecidos. Debido a que la velocidad del motor es proporcional al voltaje de la línea del motor, la selección de un cierto voltaje de suministro no causará una sobrevelocidad, pero pueden ocurrir fallas en el controlador y otras fallas.
Además, es necesario asegurarse de que el motor cumpla con los requisitos mínimos de inductancia del controlador y también asegurarse de que el límite de corriente establecido sea menor o igual que la corriente nominal del motor.
De hecho, si puede hacer que el motor funcione relativamente lento (por debajo del voltaje nominal) en su diseño, está bien.
El funcionamiento A UN VOLTAJE MÁS BAJO (Y POR LO TANTO A UNA VELOCIDAD MÁS BAJA) RESULTA EN MENOS REBOTE EN FUNCIONAMIENTO DE LAS ESCOBILLAS, MENOS DESGASTE DE LAS ESCOBILLAS/conmutador, MENOR CONSUMO DE CORRIENTE Y UNA VIDA ÚTIL MÁS LARGA DEL MOTOR.
Por otro lado, si la limitación del tamaño del motor y los requisitos de rendimiento requieren par y velocidad adicionales, también es posible un motor de accionamiento excesivo, pero sacrificará la vida útil del producto.
17. ¿Cómo elegir la fuente de alimentación adecuada para la aplicación?
Se recomienda elegir un valor de voltaje de suministro 10 por ciento -50 por ciento más alto que el voltaje máximo requerido. Este porcentaje varía con Kt, Ke y la caída de voltaje en el sistema. El valor actual del variador debe ser suficiente para transmitir la energía requerida para la aplicación. Recuerde que el valor del voltaje de salida del controlador es diferente del voltaje de suministro, por lo que la corriente de salida del controlador también es diferente de la corriente de entrada. Para determinar la corriente de suministro adecuada, calcule todos los requisitos de energía para la aplicación y agregue otro 5 por ciento. El valor de corriente requerido se puede obtener calculando según la fórmula I=P/V.
Se recomienda elegir un valor de voltaje de suministro 10 por ciento -50 por ciento más alto que el voltaje máximo requerido. Este porcentaje varía con Kt, Ke y la caída de voltaje en el sistema. El valor actual del variador debe ser suficiente para transmitir la energía requerida para la aplicación. Recuerde que el valor del voltaje de salida del controlador es diferente del voltaje de suministro, por lo que la corriente de salida del controlador también es diferente de la corriente de entrada. Para determinar la corriente de suministro adecuada, calcule todos los requisitos de energía para la aplicación y agregue otro 5 por ciento. El valor de corriente requerido se puede obtener calculando según la fórmula I=P/V.
18. ¿Qué modo de operación puedo elegir para el servodrive?
Los diferentes modos no están todos presentes en todos los modelos de unidades
19. ¿Cómo se conectan a tierra los variadores y los sistemas?
A. No conecte a tierra el puerto no aislado del bus de CC o la señal no aislada a tierra si no hay aislamiento entre la fuente de alimentación de CA y el bus de CC del controlador (como un transformador). Esto puede causar daños al equipo y lesiones personales. Debido a que el voltaje COMÚN de CA NO ES a TIERRA, puede haber un alto voltaje ENTRE LA tierra del bus de CC y la tierra.
b. En la mayoría de los servosistemas, todas las masas y masas comunes están conectadas en el extremo de la señal. Los bucles de tierra generados por varias formas de conectar la tierra son susceptibles al ruido y generan flujos en diferentes puntos de referencia.
C. Para mantener constante el voltaje de referencia del comando, conecte la tierra de señal del controlador a la tierra de señal del controlador. También se conectará a tierra de una fuente de alimentación externa, lo que afectará el funcionamiento del controlador y del controlador (por ejemplo, fuente de alimentación de 5V del codificador).
d. La conexión a tierra de la capa de blindaje es más difícil, existen varios métodos. La conexión de blindaje correcta está en el punto de referencia dentro de su circuito. Este punto depende de si la fuente de ruido y el receptor están conectados a tierra al mismo tiempo o flotan. Asegúrese de que el blindaje esté conectado a tierra en el mismo punto para que la corriente de tierra no fluya a través del blindaje.
20. ¿Por qué el reductor no puede coincidir exactamente con el motor en el punto de torsión estándar?
Si se tiene en cuenta el par continuo máximo generado por el motor a través del reductor, muchas relaciones de reducción superarán con creces el par nominal del reductor.
Si tuviéramos que diseñar cada reductor para que coincida con el par completo, los engranajes internos del reductor tendrían demasiadas combinaciones (gran volumen y material).
Esto hará que el precio del producto sea alto y violará el principio de "alto rendimiento, pequeño volumen" del producto.
21. ¿Cómo elegir productos de cilindro eléctrico, corredera, plataforma de precisión? ¿Cómo se calcula el costo?
La clave para elegir productos de actuadores depende del tipo de requisitos que tenga para los parámetros de movimiento. Puede determinar las condiciones técnicas, como los parámetros de movimiento específicos, según sus necesidades. Estos parámetros deben satisfacer sus necesidades reales, no solo cumplir con los requisitos de la aplicación y dejar espacio, sino que tampoco deben aumentar demasiado, de lo contrario, el costo puede ser varias veces mayor que el de los productos estándar. Por ejemplo, si la precisión de {{0}}.1 mm es suficiente, no elija el parámetro de 0.01 mm. Lo mismo ocurre con otras cosas como la capacidad de carga y la velocidad.
Otra sugerencia para los usuarios es que, si no es necesario, los tres parámetros principales de fuerza de empuje y tracción o carga, velocidad y precisión de posicionamiento no deberían ser altos al mismo tiempo, porque el actuador es un actuador de alta precisión y Producto de integración electromecánica de alta tecnología. Necesitamos diseñar y fabricar a partir de la estructura mecánica, el rendimiento eléctrico, las características del material, el material y los métodos de procesamiento y otros aspectos de la consideración y selección de los componentes correspondientes del motor, controlador de accionamiento y dispositivo de retroalimentación, así como diferentes niveles de precisión de Se puede decir que el riel de guía, el tornillo, el soporte y otros sistemas mecánicos, para lograr los parámetros de movimiento generales requeridos, tiran de todo el cuerpo del producto. Por supuesto, si tiene altos requisitos para los productos, aún podemos cumplirlos, pero el costo aumentará en consecuencia.